基本信息
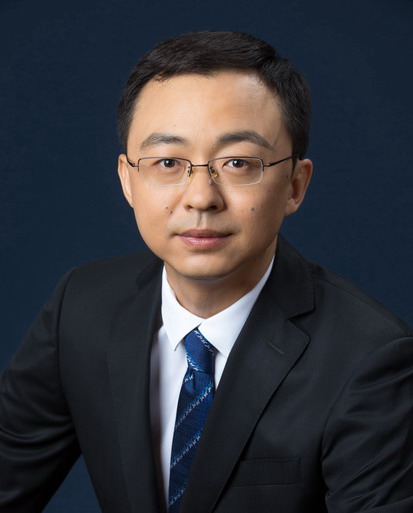
高伟 研究员 中国科学院自动化研究所
电子邮件: wgao@nlpr.ia.ac.cn
通信地址: 北京海淀中关村东路95号自动化大厦807室
研究领域
机器人导航与定位、视觉定位、SLAM
招生信息
招生专业
081104-模式识别与智能系统081101-控制理论与控制工程
招生方向
计算机视觉智能机器人
教授课程
计算机视觉数字图像处理计算机视觉秋季机器人视觉导航机器人视觉定位导航机器人视觉感知和行为规划计算机视觉 II
出版信息
发表论文
[1] Wang, Zengmao, Hu, Jianhua, Tang, Qifei, Gao, Wei. COAL: Robust Contrastive Learning-Based Visual Navigation Framework. JOURNAL OF FIELD ROBOTICS[J]. 2025, 第 4 作者 通讯作者 http://dx.doi.org/10.1002/rob.22508.[2] Xie, Chuyun, Gao, Wei, Guo, Ren. Cross-Modal Learning for Event-Based Semantic Segmentation via Attention Soft Alignment. IEEE ROBOTICS AND AUTOMATION LETTERS[J]. 2024, 第 2 作者 通讯作者 9(3): 2359-2366, [3] Jinxu Liu, Gao, Wei, Xie Chuyun, Hu, Zhanyi. Implementation and observability analysis of visual-inertial-wheel odometry with robust initialization and online extrinsic calibration. Robotics and Autonomous Systems[J]. 2024, 第 2 作者 通讯作者 176: [4] Liu, Hongmin, Cao, Chengyang, Ye, Hanqiao, Cui, Hainan, Gao, Wei, Wang, Xing, Shen, Shuhan. Lightweight Structured Line Map Based Visual Localization. IEEE ROBOTICS AND AUTOMATION LETTERS[J]. 2024, 第 5 作者9(6): 5182-5189, http://dx.doi.org/10.1109/LRA.2024.3387137.[5] Han, Sheng, Gao, Wei, Hu, Zhanyi. Why You Cannot Rank First: Modifications for Benchmarking Six-Degree-of-Freedom Visual Localization Algorithms. SENSORS[J]. 2023, 第 2 作者 通讯作者 23(23): http://dx.doi.org/10.3390/s23239580.[6] Li, Jianwei, Gao, Wei, Wu, Yihong, Liu, Yangdong, Shen, Yanfei. High-quality indoor scene 3D reconstruction with RGB-D cameras: A brief review. COMPUTATIONAL VISUAL MEDIA. 2022, 第 2 作者8(3): 369-393, http://sciencechina.cn/gw.jsp?action=detail.jsp&internal_id=7371625&detailType=1.[7] Liu, Yuchen, Gao, Wei, Hu, Zhanyi. A large-scale dataset for indoor visual localization with high-precision ground truth. INTERNATIONAL JOURNAL OF ROBOTICS RESEARCH[J]. 2022, 第 2 作者 通讯作者 41(2): 129-135, [8] Heping Li, Changliang Xue, Feng Wen, Hongbo Zhang, Wei Gao. BSP-MonoLoc: Basic Semantic Primitives based Monocular Localization on Roads. 2021 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)[J]. 2021, 第 5 作者5470-5475, [9] Liu, Jinxu, Gao, Wei, Hu, Zhanyi. Bidirectional Trajectory Computation for Odometer-Aided Visual-Inertial SLAM. IEEE ROBOTICS AND AUTOMATION LETTERS[J]. 2021, 第 2 作者 通讯作者 6(2): 1670-1677, https://www.webofscience.com/wos/woscc/full-record/WOS:000626509300001.[10] Liu, Jinxu, Gao, Wei, Hu, Zhanyi. Optimization-Based Visual-Inertial SLAM Tightly Coupled with Raw GNSS Measurements. 2021 IEEE International Conference on Robotics and Automation (ICRA). 2021, 第 2 作者 通讯作者 11612-11618, https://ieeexplore.ieee.org/document/9562013.[11] Wang, Wei, Gao, Wei, Hu, Zhanyi. Effective piecewise planar modeling based on sparse 3D points and convolutional neural network. NEUROCOMPUTING[J]. 2020, 第 2 作者378: 350-363, https://www.webofscience.com/wos/woscc/full-record/WOS:000506202200031.[12] Han, Sheng, Gao, Wei, Wan, Yiming, Wu, Yihong. SCENE-UNIFIED IMAGE TRANSLATION FOR VISUAL LOCALIZATION. IEEE International Conference on Image Processing (ICIP). 2020, 第 2 作者 通讯作者 2266-2270, [13] Wang, Wei, Gao, Wei, Cui, Hainan, Hu, Zhanyi. Reconstruction of lines and planes of urban buildings with angle regularization. ISPRS JOURNAL OF PHOTOGRAMMETRY AND REMOTE SENSING[J]. 2020, 第 2 作者 通讯作者 165: 54-66, [14] Wan, Yiming, Gao, Wei, Han, Sheng, Wu, Yihong, IEEE. DYNAMIC OBJECT-AWARE MONOCULAR VISUAL ODOMETRY WITH LOCAL AND GLOBAL INFORMATION AGGREGATION. 2020 IEEE INTERNATIONAL CONFERENCE ON IMAGE PROCESSING (ICIP)[J]. 2020, 第 2 作者 通讯作者 603-607, [15] Wan, Yiming, Gao, Wei, Han, Sheng, Wu, Yihong, IEEE. BOOSTING IMAGE-BASED LOCALIZATION VIA RANDOMLY GEOMETRIC DATA AUGMENTATION. 2020 IEEE INTERNATIONAL CONFERENCE ON IMAGE PROCESSING (ICIP)[J]. 2020, 第 2 作者 通讯作者 688-692, [16] Chen, Ruijin, Gao, Wei. Color-Guided Depth Map Super-Resolution Using a Dual-Branch Multi-Scale Residual Network with Channel Interaction. SENSORS[J]. 2020, 第 2 作者 通讯作者 20(6): https://doaj.org/article/406ffd20a77547da99a0e8f79eadf7e5.[17] Yiming Wan, Wei Gao, Yihong Wu. Optical Flow Assisted Monocular Visual Odometry. Pattern recognition : Part I /[J]. 2020, 第 2 作者 通讯作者 366-377, http://dx.doi.org/10.1007/978-3-030-41404-7_26.[18] Wang, Wei, Cui Hainan, Gao, Wei, Hu, Zhanyi. Effective two-view line segment reconstruction based on structure priors. SCIENCE CHINA-INFORMATION SCIENCES[J]. 2020, 第 3 作者63(1): [19] Wang, Wei, Gao, Wei, Hu, Zhanyi. Effectively modeling piecewise planar urban scenes based on structure priors and CNN. SCIENCE CHINA-INFORMATION SCIENCES[J]. 2019, 第 2 作者62(2): 199-201, http://lib.cqvip.com/Qikan/Article/Detail?id=7001631097.[20] Cui, Hainan, Shen, Shuhan, Gao, Wei, Liu, Hongmin, Wang, Zhiheng. Efficient and robust large-scale structure-from-motion via track selection and camera prioritization. ISPRS JOURNAL OF PHOTOGRAMMETRY AND REMOTE SENSING[J]. 2019, 第 3 作者156: 202-214, [21] Wang, Wei, Gao, Wei. Efficient multi-plane extraction from massive 3D points for modeling large-scale urban scenes. VISUAL COMPUTER[J]. 2019, 第 2 作者35(5): 625-638, http://ir.ia.ac.cn/handle/173211/24175.[22] Liu, Yangdong, Gao, Wei, Hu, Zhanyi. 3D Scanning of High Dynamic Scenes Using an RGB-D Sensor and an IMU on a Mobile Device. IEEE ACCESS[J]. 2019, 第 2 作者 通讯作者 7(7): 24057-24070, https://doaj.org/article/626807dfaf8c4055810f3a2874ffa2ba.[23] Liu, Jinxu, Gao, Wei, Hu, Zhanyi. Visual-Inertial Odometry Tightly Coupled with Wheel Encoder Adopting Robust Initialization and Online Extrinsic Calibration. 2019 IEEE/RSJ INTERNATIONAL CONFERENCE ON INTELLIGENT ROBOTS AND SYSTEMS (IROS)[J]. 2019, 第 2 作者 通讯作者 5391-5397, [24] Li, Jianwei, Gao, Wei, Wu, Yihong. High-Quality 3D Reconstruction With Depth Super-Resolution and Completion. IEEE ACCESS[J]. 2019, 第 2 作者 通讯作者 7(1): 19370-19381, https://doaj.org/article/5738a550df054452b45a001fd9b2be4a.[25] Liu, Yangdong, Gao, Wei, Hu, Zhanyi. Geometrically stable tracking for depth images based 3D reconstruction on mobile devices. ISPRS JOURNAL OF PHOTOGRAMMETRY AND REMOTE SENSING[J]. 2018, 第 2 作者 通讯作者 143: 222-232, http://dx.doi.org/10.1016/j.isprsjprs.2018.03.009.[26] Cui Hainan, Shen Shuhan, Gao Wei. Voting-based Incremental Structure-from-Motion. 2018 24TH INTERNATIONAL CONFERENCE ON PATTERN RECOGNITION (ICPR)[J]. 2018, 第 3 作者1929-1934, [27] Liu Yangdong, Gao Wei, Hu Zhanyi. High-Quality and Memory-Efficient Volumetric Integration of Depth Maps Using Plane Priors. 2018 24TH INTERNATIONAL CONFERENCE ON PATTERN RECOGNITION (ICPR)[J]. 2018, 第 2 作者 通讯作者 1749-1754, [28] Jian-Wei Li, Wei Gao, Yi-Hong Wu. Elaborate Scene Reconstruction with a Consumer Depth Camera. 国际自动化与计算杂志英文版[J]. 2018, 第 2 作者 通讯作者 15(4): 443-453, http://lib.cqvip.com/Qikan/Article/Detail?id=675656986.[29] Cui Hainan, Shen Shuhan, Gao Wei, Wang Zhiheng. Progressive Large-Scale Structure-from-Motion with Orthogonal MSTs. 6th International Conference on 3D Vision (3DV). 2018, 第 3 作者79-88, [30] Cui Hainan, Shen Shuhan, Gao Wei, IEEE. Voting-based Incremental Structure-from-Motion. 24th International Conference on Pattern Recognition (ICPR). 2018, 第 3 作者1929-1934, [31] Li, JianWei, Gao, Wei, Wu, YiHong. Elaborate Scene Reconstruction with a Consumer Depth Camera. INTERNATIONAL JOURNAL OF AUTOMATION AND COMPUTING[J]. 2018, 第 2 作者 通讯作者 15(4): 443-453, http://lib.cqvip.com/Qikan/Article/Detail?id=675656986.[32] Rizhen QIN, Wei GAO, Huarong XU, Zhanyi HU. Modern physiognomy: an investigation on predicting personality traits and intelligence from the human face. SCIENCE CHINA Information Sciences[J]. 2018, 第 2 作者61(5): https://www.sciengine.com/doi/10.1007/s11432-016-9174-0.[33] Li, Jianwei, Gao, Wei, Li, Heping, Tang, Fulin, Wu, Yihong. Robust and Efficient CPU-Based RGB-D Scene Reconstruction. SENSORS[J]. 2018, 第 2 作者 通讯作者 18(11): http://ir.ia.ac.cn/handle/173211/23360.[34] 孟馨蕊, 高伟, 胡占义. Robust 3D Indoor Map Building via RGB-D SLAM with Adaptive IMU Fusion on Robot. 2018, 第 2 作者 通讯作者 454-465, http://ir.ia.ac.cn/handle/173211/20948.[35] Meng, Xinrui, Gao, Wei, Hu, Zhanyi. Dense RGB-D SLAM with Multiple Cameras. SENSORS[J]. 2018, 第 2 作者 通讯作者 18(7): https://doaj.org/article/d13cdde1daae4f51a9d98d7e92b28c4f.[36] Liu Jinxu, Gao Wei, Hu Zhanyi. Online Temporal Calibration of Camera and IMU using Nonlinear Optimization. 2018 24TH INTERNATIONAL CONFERENCE ON PATTERN RECOGNITION (ICPR)[J]. 2018, 第 2 作者 通讯作者 1761-1766, [37] 王伟, 高伟, 朱海, 胡占义. 快速鲁棒的城市场景分段平面重建. 自动化学报[J]. 2017, 第 2 作者43(4): 674-684, [38] Meng, Xinrui, Gao, Wei, Hu, Zhanyi, Zhao, Y, Kong, X, Taubman, D. Robust 3D Indoor Map Building via RGB-D SLAM with Adaptive IMU Fusion on Robot. IMAGE AND GRAPHICS (ICIG 2017), PT I[J]. 2017, 第 2 作者 通讯作者 10666: 454-465, [39] Zhang, Ting, Qin, RiZhen, Dong, QiuLei, Gao, Wei, Xu, HuaRong, Hu, ZhanYi. Physiognomy: Personality Traits Prediction by Learning. INTERNATIONAL JOURNAL OF AUTOMATION AND COMPUTING[J]. 2017, 第 4 作者14(4): 386-395, [40] 贾奋励, 王光霞, 李霖, 徐连明, 高伟. 互联网全息位置地图迭加协议与建模制图技术. 科技资讯[J]. 2016, 第 5 作者14(25): 183-184, http://lib.cqvip.com/Qikan/Article/Detail?id=670629498.[41] Cui, Hainan, Shen, Shuhan, Gao, Wei, Hu, Zhanyi. Efficient Large-Scale Structure From Motion by Fusing Auxiliary Imaging Information. IEEE TRANSACTIONS ON IMAGE PROCESSING[J]. 2015, 第 3 作者24(11): [42] Cui Hainan, Shen Shuhan, Gao Wei, Hu Zhanyi, Cremers D, Reid I, Saito H, Yang MH. Fusion of Auxiliary Imaging Information for Robust, Scalable and Fast 3D Reconstruction. COMPUTER VISION - ACCV 2014, PT I. 2015, 第 3 作者9003: 227-242, [43] 王伟, 高伟, 胡占义. 基于语义约束与Graph Cuts的稠密三维场景重建. 中国科学 信息科学[J]. 2014, 第 2 作者44(6): 774-792, [44] 郭复胜, 高伟. 基于辅助信息的无人机图像批处理三维重建方法. 自动化学报[J]. 2013, 第 2 作者39(6): 834-845, [45] 孔庆群, 高伟. 视差计算的层级模型. 中国科学: 信息科学[J]. 2013, 第 2 作者43(9): 1111-1123, https://www.sciengine.com/doi/10.1360/112012-642.[46] 郭复胜, 许华荣, 高伟, 胡占义. 利用相机辅助信息的分组三维场景重建. 计算机科学与探索[J]. 2013, 第 3 作者7(9): 783-799, http://lib.cqvip.com/Qikan/Article/Detail?id=46943742.[47] 郭复胜, 高伟, 胡占义. 无人机图像全自动生成大比例尺真正射影像方法. 中国科学 信息科学[J]. 2013, 第 2 作者43(11): 1383-1397, [48] Hainan Cui, Shuhan Shen, Wei Gao, Zhanyi Hu. Fusion of Auxiliary Imaging Information for Robust, Scalable and Fast 3D Reconstruction. 12th Asian Conference on Computer Vision,. 2012, 第 3 作者227-242, [49] Liu, Xin, Gao, Wei, Hu, ZhanYi. Hybrid Parallel Bundle Adjustment for 3D Scene Reconstruction with Massive Points. JOURNAL OF COMPUTER SCIENCE AND TECHNOLOGY[J]. 2012, 第 2 作者27(6): 1269-1280, https://www.webofscience.com/wos/woscc/full-record/WOS:000311264700018.[50] 史利民, 郭复胜, 高伟, 胡占义. 基于语义交互的三维重建. 计算机辅助设计与图形学学报[J]. 2011, 第 3 作者23(5): 839-848, http://lib.cqvip.com/Qikan/Article/Detail?id=37684957.[51] 高伟, 王志衡, 赵训坡, 孙凤梅. 基于HSI颜色空间的棉花杂质高速实时检测方法. 自动化学报[J]. 2008, 第 1 作者 通讯作者 34(7): 729-735, http://lib.cqvip.com/Qikan/Article/Detail?id=27758368.[52] Gao, Wei, Wang, Liang, Hu, Zhanyi. Flexible method for structured light system calibration. OPTICAL ENGINEERING[J]. 2008, 第 1 作者 通讯作者 47(8): http://ir.ia.ac.cn/handle/173211/9564.[53] GAO Wei, Wang Liang, HU ZhanYi. Flexible Calibration of a Portable Structured Light System through Surface Plane. ACTA AUTOMATICA SINICA[J]. 2008, 第 1 作者 通讯作者 34(11): 1358-1362,
科研活动
科研项目
( 1 ) 基于草图CAD模型智能生成, 负责人, 国家任务, 2022-11--2025-10( 2 ) 基于弱监督学习和图神经网络的大型建筑室内视觉定位技术研究, 负责人, 国家任务, 2022-01--2025-12( 3 ) 基于控制的三维综合测试系统, 负责人, 境内委托项目, 2020-01--2021-12( 4 ) 室内服务机器人定位导航系统, 负责人, 境内委托项目, 2019-05--2021-12( 5 ) 几何与语义相结合的复杂室内场景三维重建技术研究, 负责人, 国家任务, 2019-01--2022-12( 6 ) 室外场景SLAM技术研究, 负责人, 境内委托项目, 2018-01--2018-12( 7 ) 室外街景图像三维重建技术研究, 负责人, 境内委托项目, 2018-01--2018-12( 8 ) 基于古建的三维重建系统研究, 负责人, 境内委托项目, 2018-01--2018-12( 9 ) 室内地标特征匹配与位姿精密估计, 负责人, 国家任务, 2016-07--2020-12( 10 ) 深度相机三维建模, 负责人, 境内委托项目, 2015-01--2016-09( 11 ) 三维重建中POI提取技术, 负责人, 国家任务, 2015-01--2017-12( 12 ) 基于微型旋翼无人飞行器的古代建筑影像获取与三维重建方法研究, 负责人, 国家任务, 2015-01--2018-12( 13 ) 文博考古三维重建, 负责人, 境内委托项目, 2013-01--2016-12( 14 ) 针对中国古代建筑的结构与图像相融合的三维重建方法研究, 负责人, 国家任务, 2013-01--2015-12( 15 ) 全息地图实时生成和快速更新, 负责人, 国家任务, 2013-01--2015-12